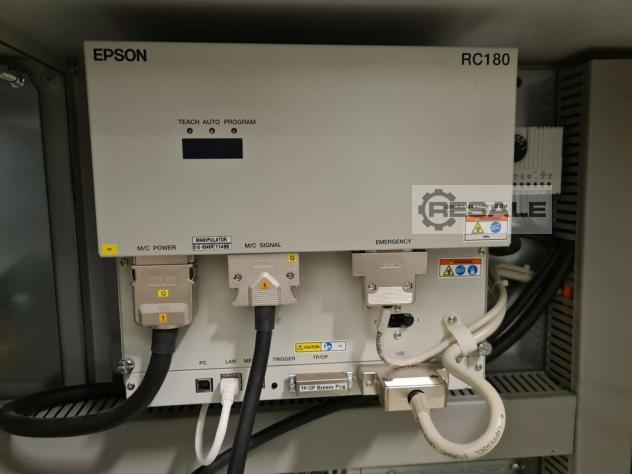
スクリュー駆動ステーション、投与ステーション EPSON

automation equipment / robots

生産者: EPSON

モデル:

機械のタイプ: スクリュー駆動ステーション、投与ステーション

アイテム番号: 159550893

量: 0

日付: 12.10.2023

製造年:

場所: Land-de Germany

価格: 9,160 EUR

あなたの価格の提案:

在庫のある機械:はい

Seller-item-No.:25070

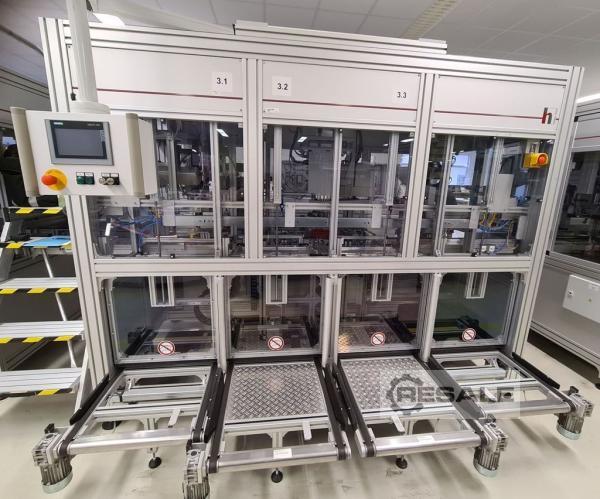
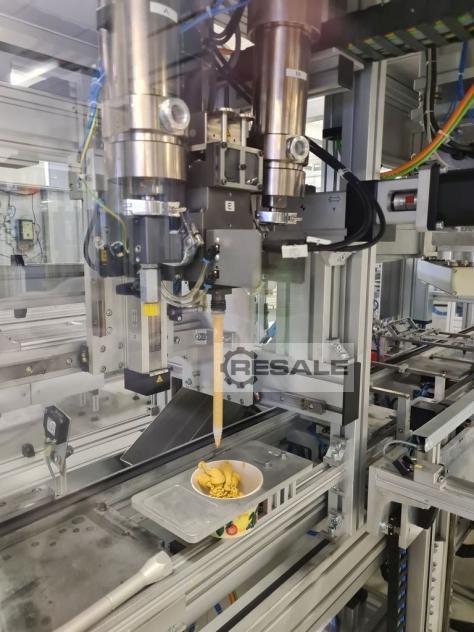
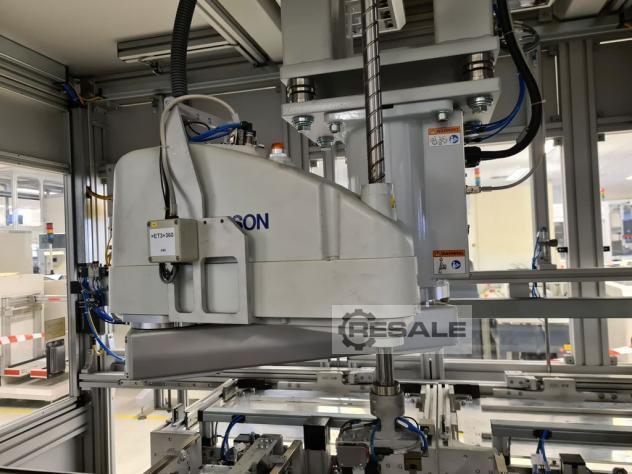
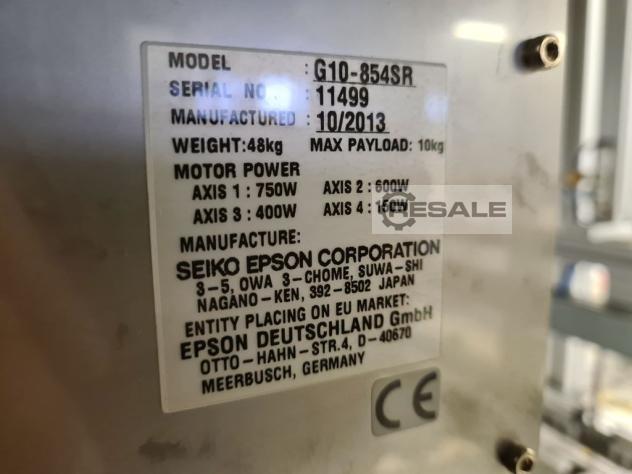
エプソンG10-854SRロボットスクリュー駆動ステーショã ƒ³投薬ステーション

カーラジオやナビゲーションシステム用の部品の組ã �¿立てとテスト用。

アセンブリステーションは、スチール溶接フレームã �Œ挿入された閉じたアルミニウムフレームとして設è¨ ˆされており、非常にコンパクトな設計です。
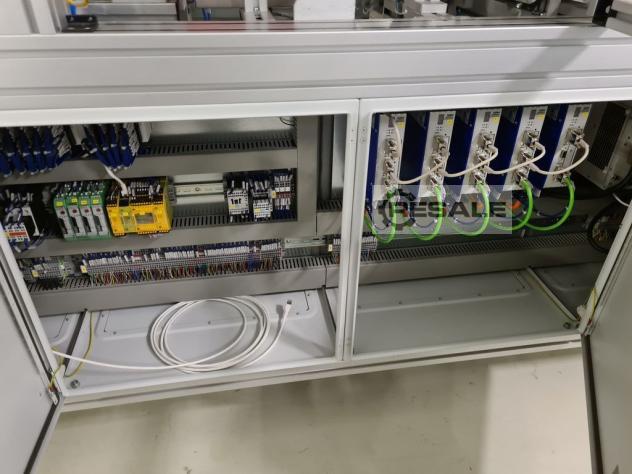
制御キャビネットとバルブ端子はシステムに統合さã ‚Œています。
システムの操作中のすべての移動プロセスは、大きã �ª窓やドアを通してあらゆる側面で追跡することがã� §きます。
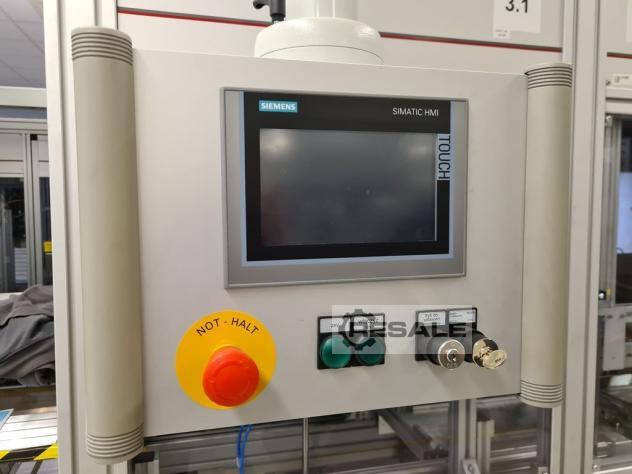
操作はタッチスクリーンを介して行われます。

組立ステーションは変電所3.1投薬エリア、3.2アセンã ƒ–リエリアに分かれています
KK + SWと3.3取り付けエリアフロント。(KK =ヒートシンク、SW =隔壁角度)
これらの組立領域に応じた作業ステップを以下に説æ ˜Žします。

St.3.1:投薬範囲
-シャーシとプリント回路基板が取り付けられたWTはã €�転写ベルトを介して投与領域に入ります。
●これはストローク位置決めユニット(HuPo)で停止しã €�ベルトから持ち上げて固定
- x-y-zハンドリングにより、投薬ヘッドが意図されたä½ �置に移動し、投薬プロセスが開始されます。
-投薬が成功した後、ハンドリングはレストポジショ ン上を移動し、WTはベルト上に置かれます
-アセンブリエリアKK + S \ WVへのさらなる輸送(アセンブリ位置にWTがないことã� Œ前提条件)

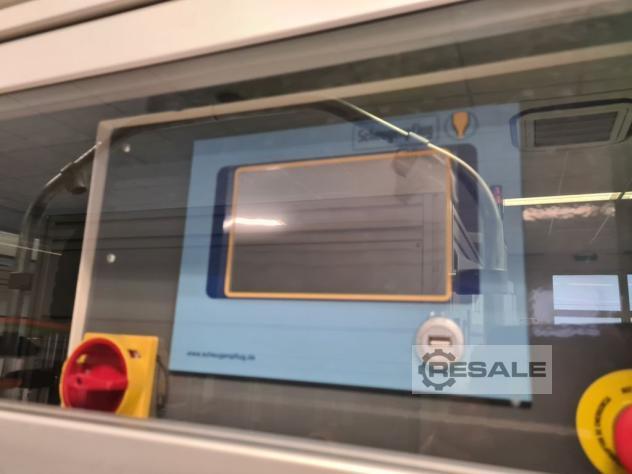
投与量は、ディスペンサー(Scheugenpflug)の制御およびä ½�置に応じてPLCを介して選択することができます
位置はコントロールパネルから見ることができます< br />
St.3.2:マウントエリアKK + SW
-転写ベルトを介して、WTは投薬領域からKK + SWアセンブリ領域に流れます。
●これはストローク位置決めユニット(HuPo)で停止しã €�ベルトから持ち上げて固定し、部分的に組み立てã‚ ‰れたアセンブリのシャーシ側壁が整列している間
-同時にKKトレイとSWトレイの位置決めが行われます -KKトレイスタック(12)とSWトレイスタック(12)は、それ ぞれのインフィードベルトの保護エンクロージャのå ¤–側に手動で配置されます
-2つの安全隔壁が開き、ロードされたトレイスタッã‚ ¯がそれぞれのフォークリフトの把持位置にぶつかり ます
- 2 つのセキュリティ隔壁が再び閉じられる
-それぞれのグリッパーは対応するトレイを把持しま す
-z軸では、トレイの分離と上方への輸送が行われまã� ™(取り外しの実際の高さ以上)
-センタリングとトレイ安定化のために、センタリン グサポートが押され、xハンドによって各トレイの下 に配置されます。
-フォークリフトのz軸では、それぞれのトレイが対å¿ œするセンタリングパッドに配置されます
- トレイはコンポーネントを取り外す準備ができていã �¾す
-スカラロボットのマルチグリッパーで、KKはトレイã �«把持され、アライメント補助として中間位置に配ç½ ®されます(組み立てのために欠落した把持位置からム”ックアップするときに不正確さを達成するために) - KKはスキャンされ、再びつかまれ、スキャナの結果ã� ŒOKであればWTにインストールされます
- n.i.O.株式会社はn.i.O.ボックスに格納されています
- スカラロボットの複数のグリッパーは、トレイ内のS Wをつかみ、アライメント位置に置きます
- SWは再びつかまれ、WTにインストールされます
●取付エリア前面へ進む

-提供されたトレイが空の場合、それらは対応する拒 絶ベルトに保存されます
-この目的のために、フォークリフトはx軸によってã� �れに応じて配置されます
- 空のトレイは、完全なトレイスタックが処理されたå  ´合にのみ拒否されます
-対応する安全隔壁が開き、空のトレイスタックが排 出され、手動で取り外すことができます
- 2 つのセキュリティ隔壁が再び閉じられる

St.3.3: 取り付けエリア前面
- 前面は別の巣の円周方向のWTに配置されています
●スカラロボットのマルチグリッパーにより、KK+SWçµ „立エリアのKKとSWを搭載したWTから前面を取り外しま す
-前面は取り付けユニットの巣に配置されています
-WTは、組み立てエリアKK+SWから取り付けエリア前面ã� ¾でトランスファーベルト上を走り、ハブ位置決めユ ニットによって停止され、ベルトから持ち上げられã �¦固定され、シャーシが押さえられている間に固定ã� •れます
-配置された前面は、WTの回転式持ち上げ運動によっã �¦結合されています
●フロント組立が成功した後、組立ユニットは開始ä ½�置に移動し、WTは
フェイスブックでこのマシンをシェアする:

照会

機械販売店?

オプションで送金してください

送信したいお問い合わせ?

あなたにコピーしますか?

Save input data

エプソンG10-854SRロボットスクリュー駆動ステーショã ƒ³投薬ステーション

カーラジオやナビゲーションシステム用の部品の組ã �¿立てとテスト用。

アセンブリステーションは、スチール溶接フレームã �Œ挿入された閉じたアルミニウムフレームとして設è¨ ˆされており、非常にコンパクトな設計です。
制御キャビネットとバルブ端子はシステムに統合さã ‚Œています。
システムの操作中のすべての移動プロセスは、大きã �ª窓やドアを通してあらゆる側面で追跡することがã� §きます。
操作はタッチスクリーンを介して行われます。

組立ステーションは変電所3.1投薬エリア、3.2アセンã ƒ–リエリアに分かれています
KK + SWと3.3取り付けエリアフロント。(KK =ヒートシンク、SW =隔壁角度)
これらの組立領域に応じた作業ステップを以下に説æ ˜Žします。

St.3.1:投薬範囲
-シャーシとプリント回路基板が取り付けられたWTはã €�転写ベルトを介して投与領域に入ります。
●これはストローク位置決めユニット(HuPo)で停止しã €�ベルトから持ち上げて固定
- x-y-zハンドリングにより、投薬ヘッドが意図されたä½ �置に移動し、投薬プロセスが開始されます。
-投薬が成功した後、ハンドリングはレストポジショ ン上を移動し、WTはベルト上に置かれます
-アセンブリエリアKK + S \ WVへのさらなる輸送(アセンブリ位置にWTがないことã� Œ前提条件)

投与量は、ディスペンサー(Scheugenpflug)の制御およびä ½�置に応じてPLCを介して選択することができます
位置はコントロールパネルから見ることができます< br />
St.3.2:マウントエリアKK + SW
-転写ベルトを介して、WTは投薬領域からKK + SWアセンブリ領域に流れます。
●これはストローク位置決めユニット(HuPo)で停止しã €�ベルトから持ち上げて固定し、部分的に組み立てã‚ ‰れたアセンブリのシャーシ側壁が整列している間
-同時にKKトレイとSWトレイの位置決めが行われます -KKトレイスタック(12)とSWトレイスタック(12)は、それ ぞれのインフィードベルトの保護エンクロージャのå ¤–側に手動で配置されます
-2つの安全隔壁が開き、ロードされたトレイスタッã‚ ¯がそれぞれのフォークリフトの把持位置にぶつかり ます
- 2 つのセキュリティ隔壁が再び閉じられる
-それぞれのグリッパーは対応するトレイを把持しま す
-z軸では、トレイの分離と上方への輸送が行われまã� ™(取り外しの実際の高さ以上)
-センタリングとトレイ安定化のために、センタリン グサポートが押され、xハンドによって各トレイの下 に配置されます。
-フォークリフトのz軸では、それぞれのトレイが対å¿ œするセンタリングパッドに配置されます
- トレイはコンポーネントを取り外す準備ができていã �¾す
-スカラロボットのマルチグリッパーで、KKはトレイã �«把持され、アライメント補助として中間位置に配ç½ ®されます(組み立てのために欠落した把持位置からム”ックアップするときに不正確さを達成するために) - KKはスキャンされ、再びつかまれ、スキャナの結果ã� ŒOKであればWTにインストールされます
- n.i.O.株式会社はn.i.O.ボックスに格納されています
- スカラロボットの複数のグリッパーは、トレイ内のS Wをつかみ、アライメント位置に置きます
- SWは再びつかまれ、WTにインストールされます
●取付エリア前面へ進む

-提供されたトレイが空の場合、それらは対応する拒 絶ベルトに保存されます
-この目的のために、フォークリフトはx軸によってã� �れに応じて配置されます
- 空のトレイは、完全なトレイスタックが処理されたå  ´合にのみ拒否されます
-対応する安全隔壁が開き、空のトレイスタックが排 出され、手動で取り外すことができます
- 2 つのセキュリティ隔壁が再び閉じられる

St.3.3: 取り付けエリア前面
- 前面は別の巣の円周方向のWTに配置されています
●スカラロボットのマルチグリッパーにより、KK+SWçµ „立エリアのKKとSWを搭載したWTから前面を取り外しま す
-前面は取り付けユニットの巣に配置されています
-WTは、組み立てエリアKK+SWから取り付けエリア前面ã� ¾でトランスファーベルト上を走り、ハブ位置決めユ ニットによって停止され、ベルトから持ち上げられã �¦固定され、シャーシが押さえられている間に固定ã� •れます
-配置された前面は、WTの回転式持ち上げ運動によっã �¦結合されています
●フロント組立が成功した後、組立ユニットは開始ä ½�置に移動し、WTは
seller offer No. resale 25070
フェイスブックでこのマシンをシェアする:
承認
ディーラー

売り手ï¼

logo dealer

Komplett-Konzept Verwertungs GmbH

Ms Stephanie Parlitz
46325 Borken
Germany

RESALE メンバー から 2007

  • マシンリスト (613)

照会

機械販売店?

オプションで送金してください

送信したいお問い合わせ?

(そのような機械のためのすべてのディーラーに)

あなたにコピーしますか?

(お問い合わせ内容のコピーがお客様のメールアドレスに送信されます。)

Save input data

(Save input data for further inquiries)