We use cookies to optimize our website for you and to be able to continuously improve it. By continuing to browse the site you are agreeing to our use of cookies.
Disagree
사용
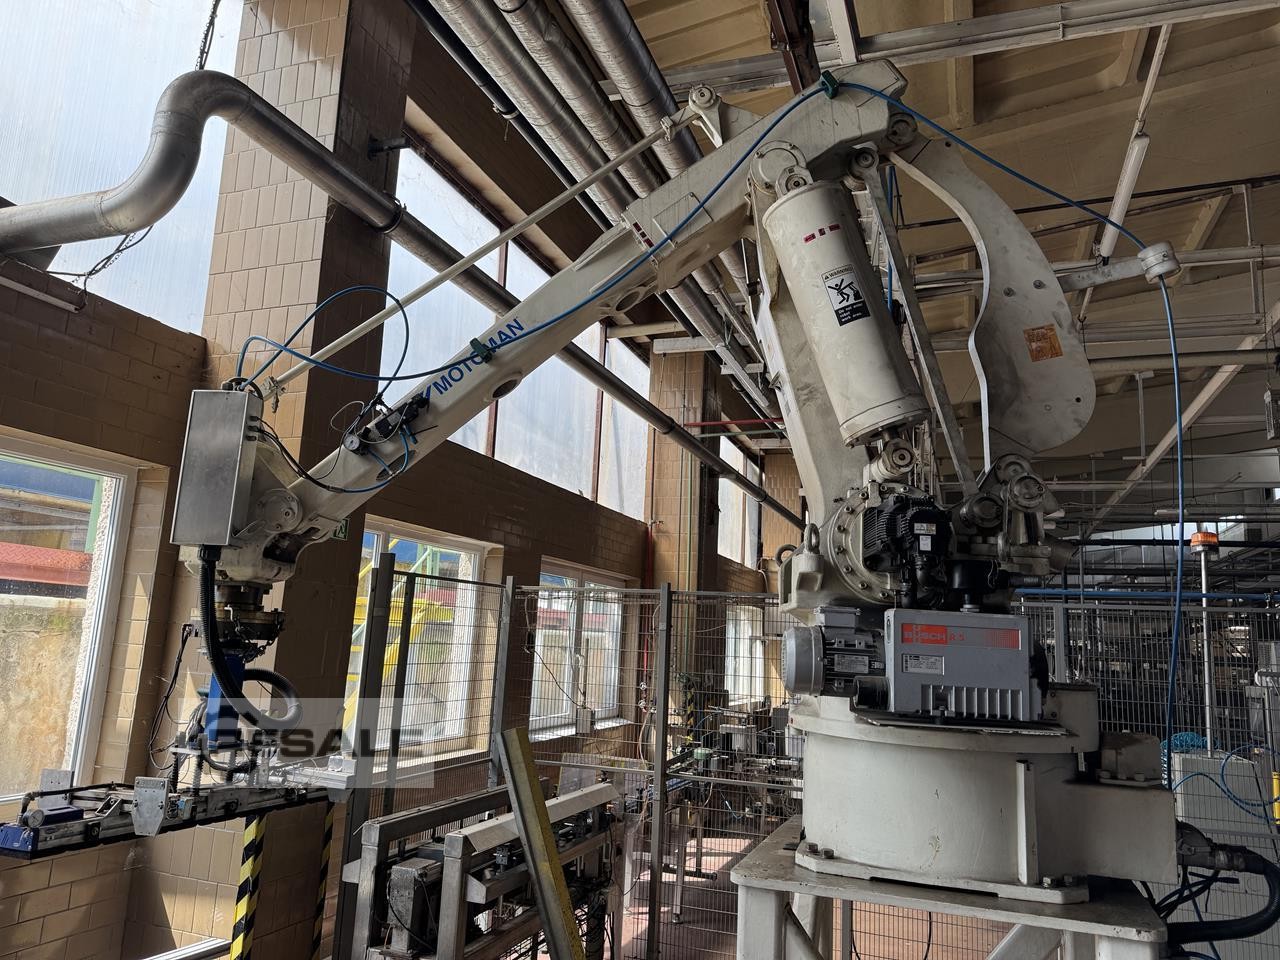
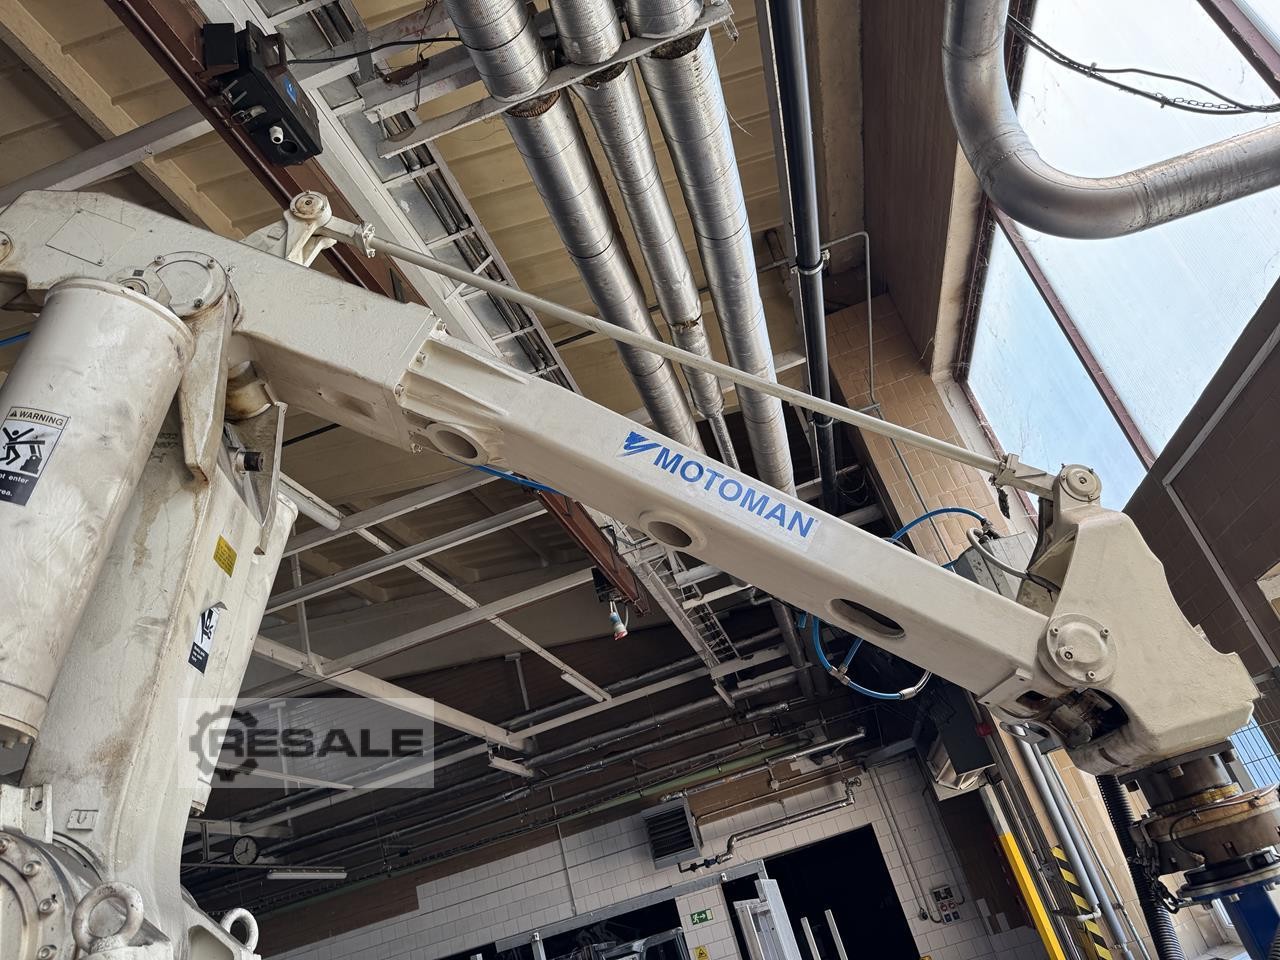
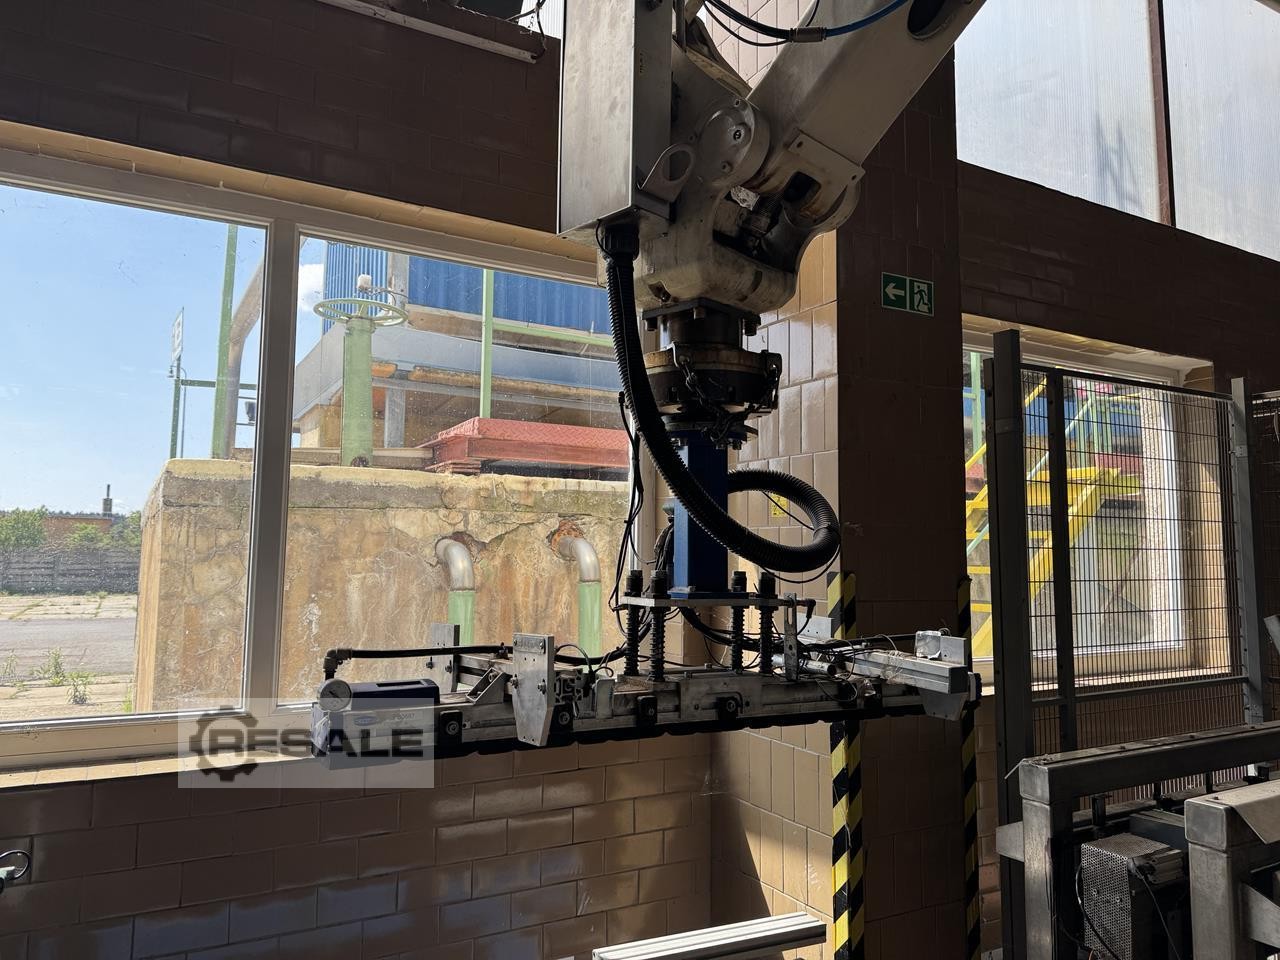
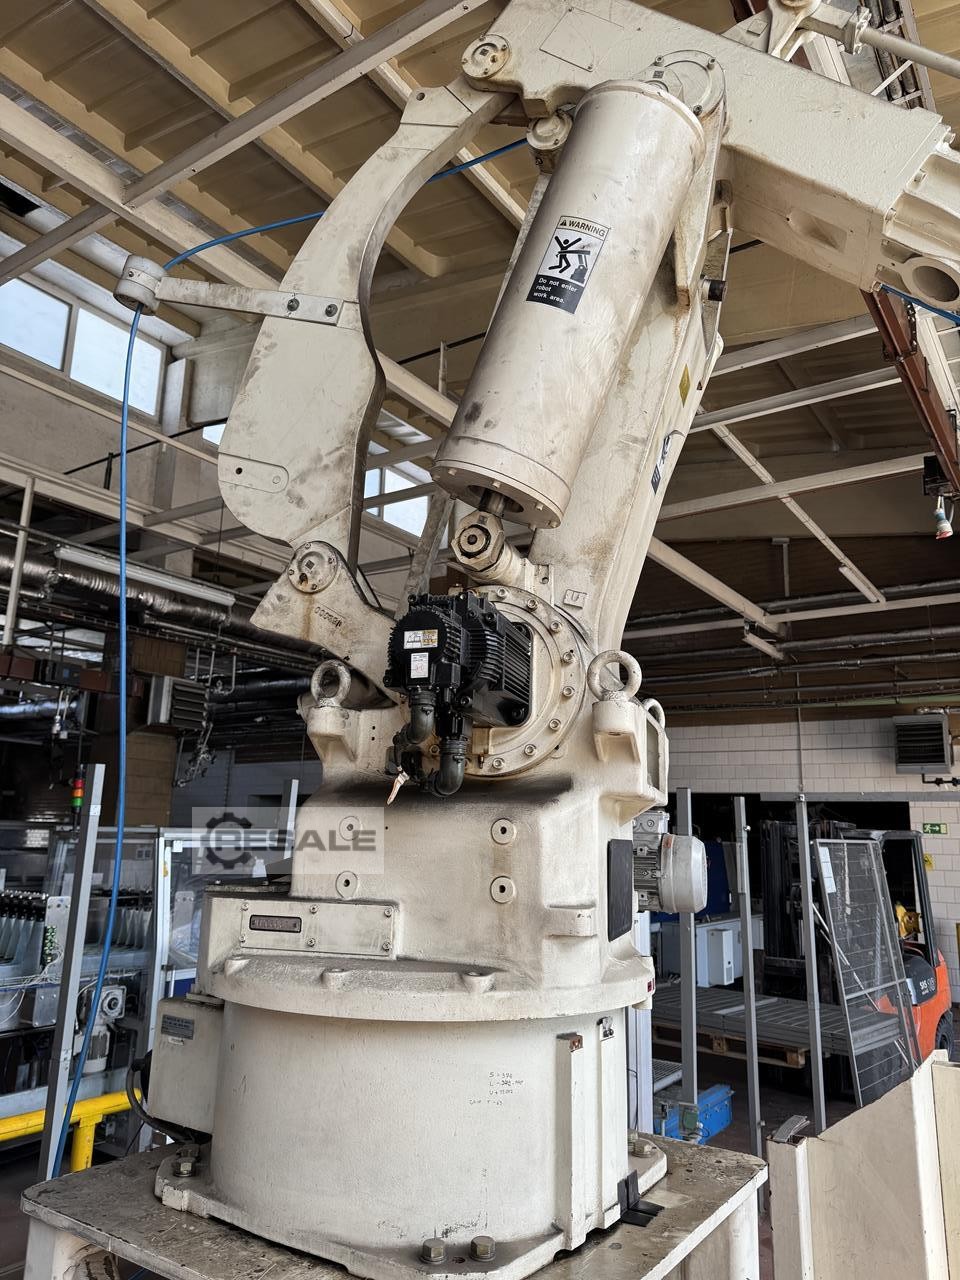
inv. 번호 : 8354 유형: SP100X 프로듀서: MOTOMAN 생성 연도: 2001 매개 변수: 적재 능력: 100kg 로봇 도달 범위: 3291mm 기본 높이: 1330mm 설비: 슈말츠 그리퍼 XRC 컨트롤러
사용
Inv. 번호 : 6855 유형: MA 1900 감독 : 모토맨 창단연도: 2012년 매개 변수: 작동 시간: 2200시간 워크스테이션은 다음과 같은 부분으로 구성됩니다. Motoman MA 1900 로봇 (DX 100 컨트롤러) 출처: Lorch Saprom Speed Pulse S8 TBI 용접 토치 GUDEL 트랙 - 유형 TMF-1 / 4000 - 용접 와이어가있는 배럴 용 캐리지 포함 2x 2x 고정 테이블, 2000x1500 mm 크기, 650 kg 수평 포지셔너 WESTAX WXH-150 (내 하 중 1500kg) 내부 워크스테이션 자동 도어 3개 외부 텔레스코픽 도어 3개 SICK 안전 스캐너 3대 자동 밥솥 후드 2x 수동 힌지 후드 우수한 제어 시스템 WESTAX RCU 50 TBI JetStream 자동 용접 토치 클리너 고정 장치 보관을 위한 HOVENS의 포지셔닝 프레임 로봇 워크스테이션의 펜ì‹
사용
Inv. 번호 : 7188 유형: MA 1900 감독 : 모토맨 제작 연도: 2011 매개 변수: 최대 적재 용량: 3kg 로봇 이동 거리: 1200 mm 용접 공정: MIG/MAG 설비: WG-1500 포지셔너 2개 Lorch 용접 부속품 JetStream 버너 클리너 SICK 안전 스캐너 자동 내부 스크린 광학 안전 장벽 텔레스코픽 입구 문 모바일 탑 후드
사용
야스카와 모토맨 UP-165 6축 로봇 야스카와 모토맨 UP-165 산업용 로봇 제어: XRC 차축 수: 6 탑재량: 20 kg 진공 그리퍼 다른 크기의 더 많은 산업용 용광로 (신규 및 중고)는 우리 가게에서 찾을 수 있습니다! 요청시 국제 배송비!
사용
용접 로봇(MIG) 모토만 YR-MA01400-A00을 장착한 셀 용접 로봇(MIG) 야스카와가 있는 셀 - 공사년도 : 2010 - 6-schsen 로봇 모토만 YR-MA01400-A00, - 출처 : 모타월 EL350 III - 포지셔너 야스카와 2 개.. - 셀의 크기 : 3300 mm x 3000 mm x 2400 mm - 컨트롤 모토만 DX 100 - 무게: 2.5 t
사용
2 용접 로봇 MOTOMAN NX100 회전 테이블 건축 년도: 2006 탑재량: 165 kg 팔 범위: - 2651 mm (수직 표면에서 기계 프레임까지의 축에) - 3372 mm (평행 표면에서 기계 프레임까지의 축에)
사용